Beijing stellt allgemeines Ganzkörperregelungsmodell vor – Weiterentwicklung von humanoiden Robotern für den realen Arbeitseinsatz wird vorangetrieben

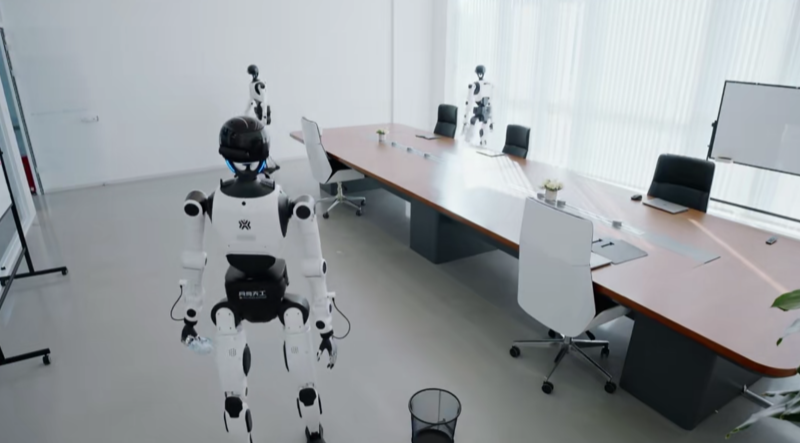
Am 2. November hat die Beijinger „Wise Kaiwu“-Plattform des Beijing Innovation Center of Humanoid Robotics das allgemeine Ganzkörperregelungsmodell Hi-WBC offiziell veröffentlicht. Das Modell kombiniert menschliche Bewegungsreferenzen mit realen physikalischen Randbedingungen. Dadurch kann der Roboter Bewegungsabsichten präzise folgen und zugleich seine Ausführung entsprechend der Last, externen Kräften und Geländeveränderungen anpassen. Für Einsätze in Hochrisiko- und Spezialszenarien eröffnet das Modell neue Lösungswege.
Bewegungsimitation ermöglicht es Robotern, menschliche motorische Fähigkeiten schnell zu erlernen. Bei realen Aufgaben müssen Roboter jedoch mit Laständerungen, Kontaktkräften und Geländebeschränkungen umgehen können. Der Kernansatz von Hi-WBC besteht darin, die Bewegungsreferenz von einer streng zu reproduzierenden „endgültigen Antwort“ in ein Bewegungsprior zu überführen, das die Ganzkörperbewegung anleitet. Unter Beibehaltung der Fähigkeit, Bewegungen zu folgen, werden Haltung, Gelenkbewegung und Stützverhältnisse anhand von Dynamik und Umgebungsbedingungen angepasst. So entsteht ein Regelungsansatz, der Festigkeit und Flexibilität miteinander verbindet.
Im Hinblick auf kontinuierliche Weiterentwicklung und Kompetenzerweiterung erkundet Hi-WBC einen Rahmen zur fortlaufenden Kompetenzerweiterung auf Basis von Mixture-of-Experts (MoE) und Policy Distillation. Ausgehend von einer allgemeinen Bewegungsstrategie werden spezialisierte Expertenstrategien eingeführt; anschließend werden die Fachkompetenzen durch Policy Distillation in die allgemeine Strategie integriert. Auf diese Weise werden fachspezifische Durchbrüche in die Fähigkeiten des allgemeinen Modells überführt, sodass der Roboter von der Beherrschung einzelner Bewegungen zur Ausführung vielfältiger Aufgaben übergeht.
Im Hinblick auf starke Interaktion und große Lasten erkundet das Modell „Contact-aware Learning“. Über propriozeptive Signale wie Gelenkströme und Bewegungszustände werden externe Kräfte geschätzt. Kombiniert mit einer Optimierung der Bewegungsdynamik über einen kurzen Zeithorizont werden Haltung und Abstützung koordiniert. Durch Reinforcement Learning werden Bewegungsverfolgung, Balance und Stabilität sowie Aufgabenbewältigung gemeinsam optimiert. Dadurch kann der Roboter Lasten bewegen, stabil schieben und nach Störungen seine Ausführung anpassen.
Im Hinblick auf komplexes Gelände und autonome Anpassung erkundet Hi-WBC „Perceptive Control“. Die Geländewahrnehmung wird in die Ganzkörperregelung integriert; nutzbare Stützbereiche werden identifiziert und die Fußposition, die Beinschwungbahn sowie der Stützwechsel dynamisch angepasst. Die Bewegungsabsicht soll das Handeln leiten; die Geländebedingungen sollen die Ausführung bestimmen. Damit werden die Fähigkeiten der Roboter auf Hanglagen, Treppen und Hindernisumgebungen ausgedehnt.
Künftig will das Beijing Innovation Center of Humanoid Robotics den Technologiepfad selbstlernender Bewegungssteuerungsagenten weiter erkunden. Gestützt auf die „Wise Kaiwu“-Plattform sollen die Ganzkörperregelungsfähigkeiten von Hi-WBC mit Ausführungsfeedback und Lernen an realen Maschinen verknüpft werden, damit der Roboter seine Bewegungen an Veränderungen vor Ort anpassen und Interaktionserfahrungen in Strategieverbesserungen überführen kann. So soll die Bewegungssteuerung von der reinen Bewegungsdemonstration zum realen Arbeitseinsatz und von fachspezifischen Fertigkeiten zu allgemeinen motorischen Fähigkeiten weiterentwickelt werden.
(Inhaltsquelle: Beijing Innovation Center of Humanoid Robotics)